


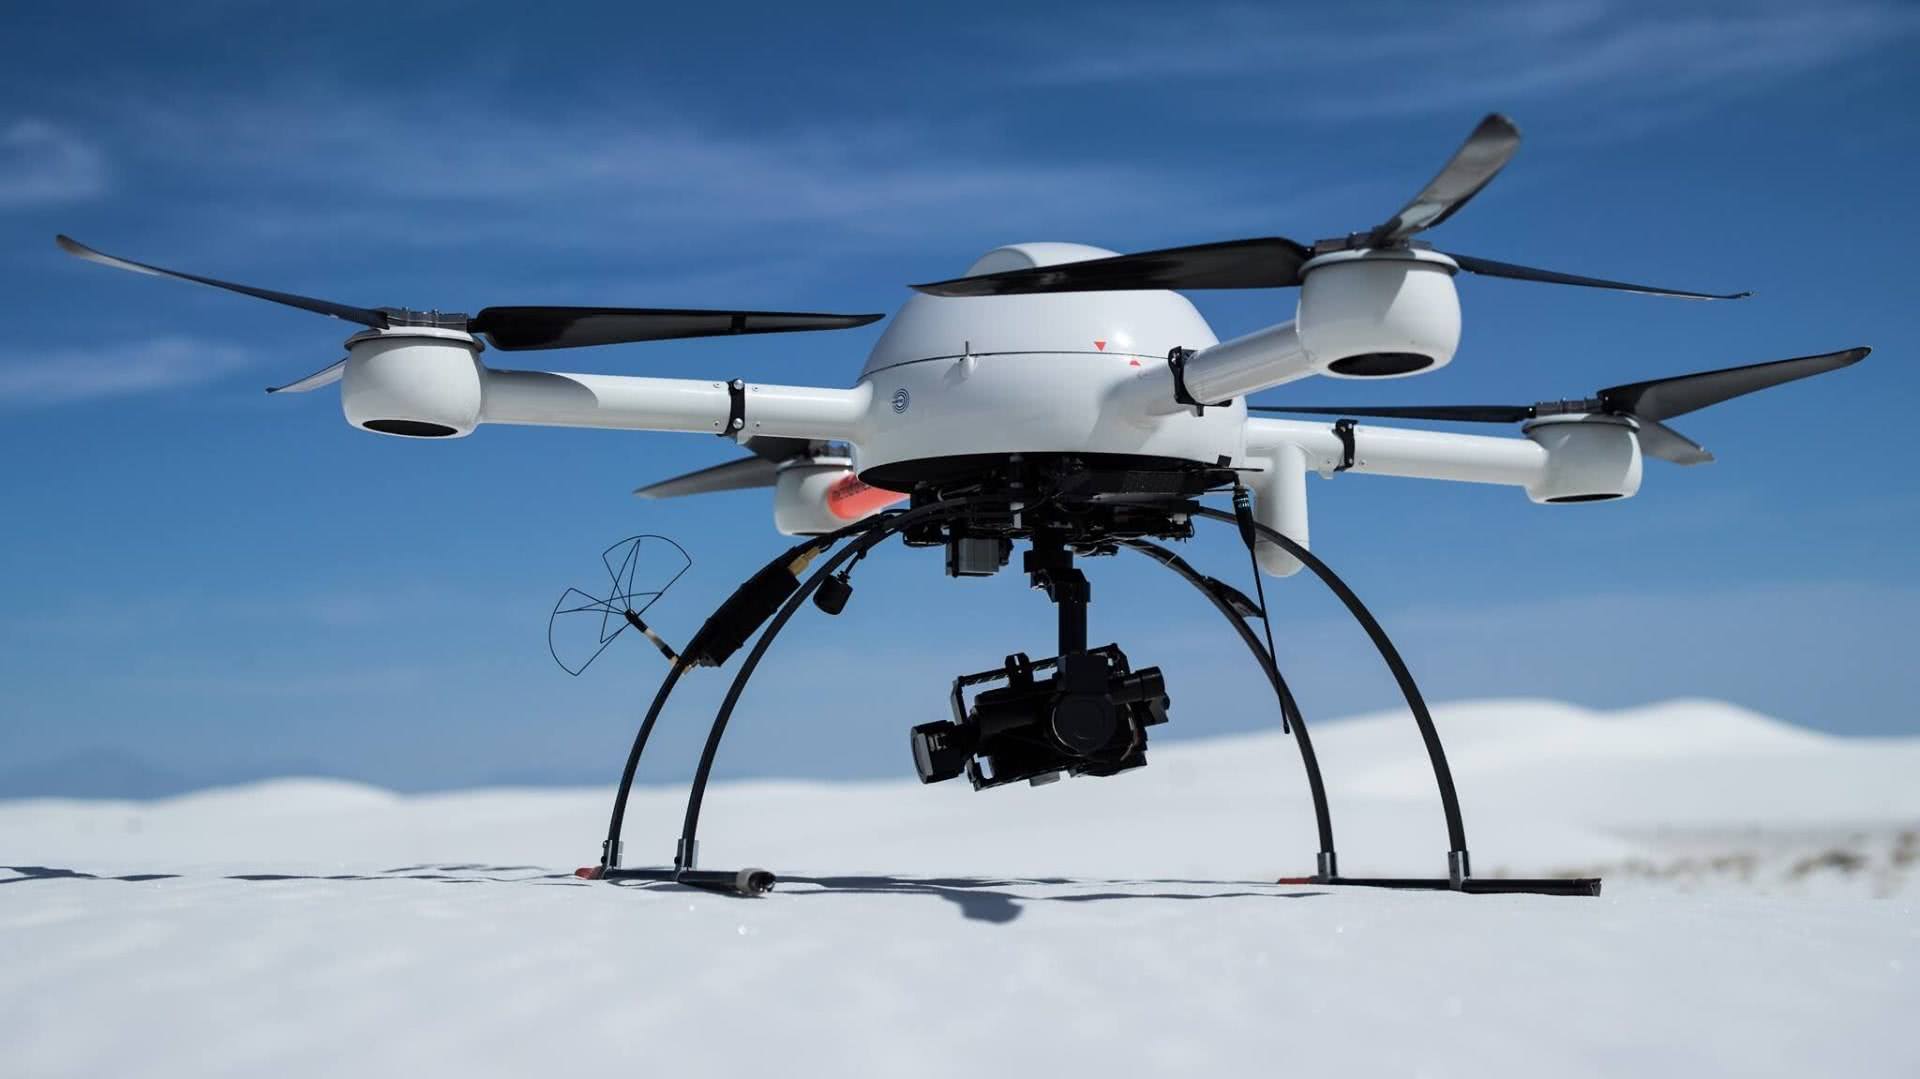
低空载具包含工业无人机、巡飞载体、eVTOL、机载光电吊舱等平台,是低空经济的核心作业载体。受乱流、振动、GNSS 信号遮挡影响,载具容易出现姿态漂移、定位失准等问题。北微传感提供全系列国产惯性感知产品,凭借多传感器融合算法,在卫星拒止环境下持续输出高精度姿态定位信息,满足飞控导航、伺服稳像需求,支撑电力巡检、测绘侦察等低空任务可靠执行。
分享到:
低空经济惯性感知解决方案
项目背景
随着国内低空经济快速发展,工业无人机、eVTOL载人飞行器、巡飞载体、机载光电吊舱等装备规模化落地。复杂低空环境存在乱流扰动、建筑物遮挡、GNSS多路径干扰、旋翼高频振动等现实工况,对载体姿态测量、定向定位、稳定伺服控制提出严苛的国产化需求。
北微传感作为国家级专精特新小巨人企业,深耕惯性传感十余年,依托自研MEMS、光纤陀螺硬件与多源融合导航算法,面向低空全场景提供从核心器件、惯性模组到组合导航系统的完整国产感知解决方案,助力低空装备核心部件自主可控。

行业痛点
低空乱流、旋翼振动干扰大,姿态反馈滞后,造成云台抖动、飞控震荡;
城市、峡谷作业时GNSS信号拒止、多路径干扰,定位航向发生漂移;
机载设备内部空间紧凑,对传感器体积、功耗、重量有严苛约束;
高机动、大过载工况,要求器件具备大量程、抗冲击振动能力;
传统进口器件交付周期长,成本高,国产化替代需求迫切。
核心产品矩阵

GI420 十一轴大量程组合导航
支持全频点RTK、PPP精密单点定位;搭载特殊抑制发散算法;适用于工业无人机、低速无人车、四足机器人。

GI700光纤惯性组合导航
光纤陀螺方案,纯惯性长时高精度输出;面向无人驾驶、姿态方位基准、空间稳定平台。

DMC630 小体积AHRS航姿系统
ISO26262车规级,宽温补偿,极小体积;适配固定翼、多旋翼无人机、动作捕捉设备。

AS100/Gyro100 MEMS惯性芯片
全国产加速度计、陀螺仪芯片,低功耗小封装;用于无人机飞控、角速度姿态测量。
方案核心优势
✅多源传感融合算法
自研滤波与抑制发散算法,融合IMU、GNSS、气压计、里程计;GNSS拒止环境下依旧维持可靠姿态位置输出。
✅宽温高可靠硬件
-40℃~+85℃宽温工作,抗振动冲击;出厂完成精密标定,支持设备现场自主校准。
✅小体积大量程高频输出
小型化硬件设计,陀螺仪大量程适配机动过载;最高支持1000Hz高频数据输出,满足伺服闭环控制。
✅国产化全栈自研
从惯性芯片、陀螺器件、硬件结构到解算算法全部自研;丰富工业接口,支持在线升级,方便系统集成。
典型落地案例
工业无人机巡航维稳项目
项目痛点:低空乱流、旋翼振动干扰;GNSS多路径失锁,航线漂移、悬停不稳。
解决方案:搭载北微高精度惯导,5°/h陀螺仪零偏稳定性,大量程传感,高带宽高频输出;小体积易集成。
客户价值:国产传感保障电网巡检、农林植保等作业,卫星遮挡环境依旧保持姿态稳定。

机载光电吊舱姿态感知方案
项目痛点:舱内空间狭小,颠簸机动时伺服响应滞后,画面抖动,目标脱锁。
解决方案:出厂高精度标定,支持现场自校准;最高1000Hz高频输出姿态数据,伺服闭环快速补偿。
客户价值:机动飞行下实现稳像稳瞄,测绘侦察成像稳定,目标不脱靶。
巡飞载体多冗余导航方案
项目痛点:发射俯冲过载大;载体空间有限,要求微型化;需要卫星信号中断后持续自持导航。
解决方案:十一轴一体化集成惯导、地磁、气压、GNSS;抗瞬态加速度干扰,多冗余导航架构。
客户价值:极小体积占用,有效延长自持巡飞时长,满足快速机动变轨导航需求。


有关对产品安装、使用及维护等问题,
可以通过这里联系我们


版权所有 © 2017-2026 无锡北微传感科技有限公司 苏ICP备14001101号-3


